欢迎您访问 深圳市华研检测技术有限公司 官方网站
招投标专用CNAS/CMA质检报告,认监委/市场总局官网可查询
查报告真伪、投诉与建议:0755-23227536,hyt@huayantesting.com

机器人
 检测对象: 机器人
 检测项目:
| 序号 | 检测对象 | 序号 | 项目/参数 | 检测标准(方法) | |
|
工业机器人 | 1 | 位姿准确度和位姿重复性 | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 7.2 | |
| 操作型工业机器人 性能规范及其试验方法 ISO 9283-1998 7.2 | |||||
| 2 | 距离准确度和重复性 | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 7.3 | |||
| 操作型工业机器人 性能规范及其试验方法 ISO 9283-1998 7.3 | |||||
| 3 | 位置稳定时间 | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 7.4 | |||
| 操作型工业机器人 性能规范及其试验方法 ISO 9283-1998 7.4 | |||||
| 4 | 位置超调量 | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 7.5 | |||
| 操作型工业机器人 性能规范及其试验方法 ISO 9283-1998 7.5 | |||||
| 5 | 位姿特性漂移 | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 7.6 | |||
| 操作型工业机器人 性能规范及其试验方法 ISO 9283-1998 7.6 | |||||
| 6 | 轨迹准确度(AT) | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 8.2 | |||
| 操作型工业机器人 性能规范及其试验方法 ISO 9283-1998 8.2 | |||||
| 7 | 轨迹重复性(RT) | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 8.3 | |||
| 操作型工业机器人 性能规范及其试验方法 ISO 9283-1998 8.3 | |||||
| 8 | 重复定向轨迹准确度 | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 8.4 | |||
| 操作型工业机器人 性能规范及其试验方法 ISO 9283-1998 8.4 | |||||
| 9 | 拐角偏差 | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 8.5 | |||
| 操作型工业机器人 性能规范及其试验方法 ISO 9283-1998 8.5 | |||||
| 10 | 轨迹速度特性 | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 8.6 | |||
| 操作型工业机器人 性能规范及其试验方法 ISO 9283-1998 8.6 | |||||
| 11 | ***小定位时间 | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 9 | |||
| 操作型工业机器人 性能规范及其试验方法 ISO 9283-1998 9 | |||||
| 12 | 双臂组合操作性能 | 双臂工业机器人 性能及其试验方法 GB/T 40014-2021 7.2 | |||
| 13 | 双臂联合操作性能 | 双臂工业机器人 性能及其试验方法 GB/T 40014-2021 7.3 | |||
| 14 | 特性 | 工业机器人 验收准则 JB/T 8896-1999 5.4 | |||
| 15 | 能效评估 | 工业机器人能效评估导则 GB/T 40575-2021 | |||
| 16 | 运行效率评价 | 工业机器人运行效率评价方法 GB/T 40576-2021 | |||
| 17 | 电气安全 | 工业机器人 验收准则 JB/T 8896-1999 5.5 | |||
| 18 | 连续运行 | 工业机器人 验收准则 JB/T 8896-1999 5.6 | |||
| 19 | 电源适应能力 | 工业机器人 验收准则 JB/T 8896-1999 5.8 | |||
| 20 | 环境气候适应性 | 工业机器人 验收准则 JB/T 8896-1999 5.10 | |||
| 21 | 振动试验 | 工业机器人 验收准则 JB/T 8896-1999 5.11 | |||
|
工业机器人及其零部件 | 1 | 低温 | 电工电子产品环境试验 第2部分:试验方法 试验A:低温 GB/T 2423.1-2008 | |
| 环境试验 第2-1部分:试验-试验 A:低温 IEC 60068-2-1:2007 | |||||
| 2 | 高温 | 电工电子产品环境试验 第2部分:试验方法 试验B:高温 GB/T 2423.2-2008 | |||
| 环境试验 第2-2部分:试验-试验 B:高温 IEC 60068-2-2:2007 | |||||
| 3 | 交变湿热 | 电工电子产品试验 第2部分:试验方法 试验Db:交变湿热(12h+12h循环) GB/T 2423.4-2008 | |||
| 环境试验 第2-30部分:试验-试验 Db:交变湿热(12h+12h循环) IEC 60068-2-30:2005 | |||||
| 4 | 恒定湿热 | 环境试验 第2部分:试验方法 试验Cab:恒定湿热 GB/T 2423.3-2016 | |||
| 环境试验 第2-78部分:试验-试验 Cab:恒定湿热试验 IEC 60068-2-78:2012 | |||||
| 5 | 冲击 | 环境试验 第2部分 试验方法 试验 Ea和导则:冲击 GB/T 2423.5-2019 | |||
| 环境试验 第2-27部分 试验-试验 Ea和导则:冲击 IEC 60068-2-27:2008 | |||||
| 6 | 振动(正弦) | 环境试验 第2部分:试验方法 试验 Fc:振动(正弦) GB/T 2423.10-2019 | |||
| 环境试验 第2-6部分:试验-试验 Fc:振动(正弦) IEC 60068-2-6:2007 | |||||
| 7 | 宽带随机振动 | 环境试验 第2部分:试验方法 试验 Fh:宽带随机振动和导则 GB/T 2423.56-2018 | |||
| 环境试验 第2部分:试验方法 试验 Fh:宽带随机振动和导则 IEC 60068-2-64:2008 | |||||
|
工业机器人及零部件 | 1 | 保护联结电路的连续性 | 机械电气安全 机械电气设备 第1部分:通用技术条件 GB/T 5226.1-2019 8.2.3 | |
| 机械安全 机械电气设备 第1部分:通用技术条件 IEC 60204-1:2016+AMD1:2021 8.2.3 | |||||
| 2 | 电阻试验 | 机械电气安全 机械电气设备 第1部分:通用技术条件 GB/T 5226.1-2019 18.3 | |||
| 机械安全 机械电气设备 第1部分:通用技术条件 IEC 60204-1:2016+AMD1:2021 18.3 | |||||
| 3 | 耐压试验 | 机械电气安全 机械电气设备 第1部分:通用技术条件 GB/T 5226.1-2019 18.4 | |||
| 机械安全 机械电气设备 第1部分:通用技术条件 IEC 60204-1:2016+AMD1:2021 18.4 | |||||
| 4 | 保护接地电路的连续性 | 工业机械电气设备 保护接地电路连续性试验规范 GB/T 24342-2009 | |||
| 5 | 绝缘电阻试验 | 工业机械电气设备 绝缘电阻试验规范 GB/T 24343-2009 | |||
| 6 | 耐压试验 | 工业机械电气设备 耐压试验规范 GB/T 24344-2009 | |||
| 4 | 扫地机器人 | 1 | 全部参数 | 绿色设计产品评价技术规范 扫地机器人 T/CEEIA276-2017 | |
| 2 | 标识要求 | 绿色设计产品评价技术规范 扫地机器人 T/CEEIA276-2017 Cl.6 表1测试项目2(SJ/T 11364) | |||
| 3 | 塑料零部件的标注 | 绿色设计产品评价技术规范 扫地机器人 T/CEEIA276-2017 Cl.6 表1测试项目7(GB/T 16288) | |||
| 4 | 回收标志 | 绿色设计产品评价技术规范 扫地机器人 T/CEEIA276-2017 Cl.6 表1测试项目8(GB/T 18455) | |||
| 5 | 可再生利用率 | 绿色设计产品评价技术规范 扫地机器人 T/CEEIA276-2017 Cl.6 表1测试项目9 | |||
| 6 | 包装的材料要求 | 绿色设计产品评价技术规范 扫地机器人 T/CEEIA276-2017 Cl.6 表1测试项目10(GB/T 16716.5) | |||
| 7 | 能量消耗率 | 绿色设计产品评价技术规范 扫地机器人 T/CEEIA276-2017 Cl.6 表1测试项目15 | |||
| 5 | 家用移动机器人 | 1 | 部分参数 | 家用移动机器人性能评估方法 IEC 62849:2016 | |
| 2 | 位置测量 | 家用移动机器人性能评估方法 IEC 62849:2016 Cl.6.1、Cl.6.2.1、Cl.6.2.2,Cl.6.3 | |||
| 3 | 回充电座能力 | 家用移动机器人性能评估方法 IEC 62849:2016 Cl.7.1、Cl.7.2,Cl.7.3 | |||
| 4 | 单次充电工作时间 | 家用移动机器人性能评估方法 IEC 62849:2016 Cl.8.1、Cl.8.2,Cl.8.3 | |||
| 5 | 全部参数 | 家用和类似用途扫地机器人智能分级评价规范 T/CPQS E0009-2021 | |||
| 6 | 电器安全和电磁兼容 | 家用和类似用途扫地机器人智能分级评价规范 T/CPQS E0009-2021 6.2 | |||
| 7 | 覆盖率和除尘能力 | 家用和类似用途扫地机器人智能分级评价规范 T/CPQS E0009-2021 6.3 | |||
| 8 | 智能导航 | 家用和类似用途扫地机器人智能分级评价规范 T/CPQS E0009-2021 6.4.4 | |||
| 9 | 智能行走 | 家用和类似用途扫地机器人智能分级评价规范 T/CPQS E0009-2021 6.4.5 | |||
| 10 | 智能清洁 | 家用和类似用途扫地机器人智能分级评价规范 T/CPQS E0009-2021 6.4.6 | |||
| 11 | APP服务功能 | 家用和类似用途扫地机器人智能分级评价规范 T/CPQS E0009-2021 6.4.7 | |||
| 6 | 干洗机器人 | 全部参数 | 表面清洗设备 第7部分:家用或类似用途的干洗机器人 性能测量方法 BS EN IEC/ASTM 62885-7:2021;IEC/ASTM 62885-7:2020 | ||
| 1 | 硬地板除尘 | 表面清洗设备 第7部分:家用或类似用途的干洗机器人 性能测量方法 BS EN IEC/ASTM 62885- 7:2021;IEC/ASTM 62885- 7:2020 Cl.5.4 | |||
| 2 | 地毯除尘 | 表面清洗设备 第7部分:家用或类似用途的干洗机器人 性能测量方法 BS EN IEC/ASTM 62885- 7:2021;IEC/ASTM 62885- 7:2020 Cl.5.5 | |||
| 3 | 从硬地板清除中等大小的碎片 | 表面清洗设备 第7部分:家用或类似用途的干洗机器人 性能测量方法 BS EN IEC/ASTM 62885- 7:2021;IEC/ASTM 62885- 7:2020 Cl.5.6 | |||
| 4 | 从地毯上清除中等大小的碎片 | 表面清洗设备 第7部分:家用或类似用途的干洗机器人 性能测量方法 BS EN IEC/ASTM 62885- 7:2021;IEC/ASTM 62885- 7:2020 Cl.5.7 | |||
| 5 | 从硬地板上清除大型的碎片 | 表面清洗设备 第7部分:家用或类似用途的干洗机器人 性能测量方法 BS EN IEC/ASTM 62885- 7:2021;IEC/ASTM 62885- 7:2020 Cl.5.8 | |||
| 6 | 从地毯上清除大型的碎片 | 表面清洗设备 第7部分:家用或类似用途的干洗机器人 性能测量方法 BS EN IEC/ASTM 62885- 7:2021;IEC/ASTM 62885- 7:2020 Cl.5.9 | |||
| 7 | 地毯纤维 | 表面清洗设备 第7部分:家用或类似用途的干洗机器人 性能测量方法 BS EN IEC/ASTM 62885- 7:2021;IEC/ASTM 62885- 7:2020 Cl.5.10 | |||
| 8 | ***小可通过间隙宽度 | 表面清洗设备 第7部分:家用或类似用途的干洗机器人 性能测量方法 BS EN IEC/ASTM 62885- 7:2021;IEC/ASTM 62885- 7:2020 CL.6.4.2 | |||
| 9 | ***通行高度 | 表面清洗设备 第7部分:家用或类似用途的干洗机器人 性能测量方法 BS EN IEC/ASTM 62885- 7:2021;IEC/ASTM 62885- 7:2020 CL.6.4.4 | |||
| 10 | ***可通行高度 | 表面清洗设备 第7部分:家用或类似用途的干洗机器人 性能测量方法 BS EN IEC/ASTM 62885- 7:2021;IEC/ASTM 62885- 7:2020 CL.6.4.5 | |||
| 11 | 覆盖率测试 | 表面清洗设备 第7部分:家用或类似用途的干洗机器人 性能测量方法 BS EN IEC/ASTM 62885- 7:2021;IEC/ASTM 62885- 7:2020 CL.7 | |||
| 12 | 清洁机器人能耗 | 表面清洗设备 第7部分:家用或类似用途的干洗机器人 性能测量方法 BS EN IEC/ASTM 62885- 7:2021;IEC/ASTM 62885- 7:2020 CL.8.1 | |||
| 13 | 噪声 | 表面清洗设备 第7部分:家用或类似用途的干洗机器人 性能测量方法 BS EN IEC/ASTM 62885- 7:2021;IEC/ASTM 62885- 7:2020 CL.8.2 | |||
| 14 | 直线清扫速度 | 表面清洗设备 第7部分:家用或类似用途的干洗机器人 性能测量方法 BS EN IEC/ASTM 62885- 7:2021;IEC/ASTM 62885- 7:2020 CL.8.3 | |||
| 7 | 家用移动机器人 | 全部参数 | 家用移动机器人性能评估方法 GB/T 40229-2021 | ||
| 1 | 位置测量 | 家用移动机器人性能评估方法 GB/T 40229-2021 Cl.6 | |||
| 2 | 回充电座 | 家用移动机器人性能评估方法 GB/T 40229-2021 Cl.7 | |||
| 3 | 单次充电工作时间 | 家用移动机器人性能评估方法 GB/T 40229-2021 Cl.8 | |||
| 4 | 单台阶处理 | 家用移动机器人性能评估方法 GB/T 40229-2021 Cl.9 | |||
| 5 | 避障 | 家用移动机器人性能评估方法 GB/T 40229-2021 Cl.10 | |||
| 6 | 电缆跨越性能 | 家用移动机器人性能评估方法 GB/T 40229-2021 Cl.11 | |||
| 8 | 家用移动机器人 | 全部参数 | 家用移动机器人性能评估方法 IEC 62849-2016 | ||
| 1 | 位置测量 | 家用移动机器人性能评估方法 IEC 62849-2016 Cl.6 | |||
| 2 | 回充电座 | 家用移动机器人性能评估方法 IEC 62849-2016 Cl.7 | |||
| 3 | 单次充电工作时间 | 家用移动机器人性能评估方法 IEC 62849-2016 Cl.8 | |||
| 4 | 单台阶处理 | 家用移动机器人性能评估方法 IEC 62849-2016 Cl.9 | |||
| 5 | 避障 | 家用移动机器人性能评估方法 IEC 62849-2016 Cl.10 | |||
| 6 | 电缆跨越性能 | 家用移动机器人性能评估方法 IEC 62849-2016 Cl.11 | |||
| 9 | 服务机器人 | 全部参数 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 | ||
| 1 | 外壳 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.2.1 | |||
| 2 | 交流电源适配器 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.2.2 | |||
| 3 | 线路及端子(导线) | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.2.3.1 | |||
| 4 | 线路及端子(电源软线) | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.2.3.2 | |||
| 5 | 线路及端子(电线防护套) | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.2.3.3/CI.6.2 | |||
| 6 | 线路及端子(连接外部保护接地系统的端子) | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.2.3.4 | |||
| 7 | 激光雷达 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.2.4 | |||
| 8 | 电机 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.2.5 | |||
| 9 | 过流保护元件 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.2.6 | |||
| 10 | 断开电气设备的器件 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.2.7 | |||
| 11 | 电池(组)及其应用 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.2.8 | |||
| 12 | 输入电流 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.3.1/CI.6.3 | |||
| 13 | 对触及带电部件的防护 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.3.2 | |||
| 14 | 湿热处理 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.3.3 | |||
| 15 | 电气间隙、爬电距离和绝缘穿透距离输入电流 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.3.4 | |||
| 16 | 接触电流 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.3.5 | |||
| 17 | 抗电强度 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.3.6 | |||
| 18 | 发热 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.3.7/Cl.6.4 | |||
| 19 | 特殊的产生低温的机器人 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.3.8 | |||
| 20 | 耐热与耐燃 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.3.9 | |||
| 21 | 机械强度 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.3.10 | |||
| 22 | 模拟的异常工作条件 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.3.11 | |||
| 23 | 模拟的单一故障条件 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.3.12 | |||
| 24 | IP等级 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.3.13.1 | |||
| 25 | 残余电荷 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.3.13.2/CI.6.5 | |||
| 26 | 密封性能 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.3.13.3/CI.6.6 | |||
| 27 | 内部物质间的相互接触 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.3.13.4 | |||
| 28 | 腐蚀 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.3.13.5 | |||
| 29 | 导电液体 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.3.13.6 | |||
| 30 | 水压 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.3.13.7/CI.6.7 | |||
| 31 | 充电对接 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.4.3.14 | |||
| 32 | 危险标识 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.7.1 | |||
| 33 | 产品的标记 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.7.2 | |||
| 34 | 标识的耐久性 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.7.3 | |||
| 35 | 操作说明书 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.7.4.1 | |||
| 36 | 维修说明书 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.7.4.2 | |||
| 37 | 警告语 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 Cl.7.5 | |||
| 10 | 送餐服务机器人 | 全部参数 | 送餐服务机器人通用技术条件 GB/T 37395-2019 | ||
| 1 | 功能检查 | 送餐服务机器人通用技术条件 GB/T 37395-2019 Cl.5.1 | |||
| 2 | ***速度 | 送餐服务机器人通用技术条件 GB/T 37395-2019 Cl.5.2.1 | |||
| 3 | 制动能力 | 送餐服务机器人通用技术条件 GB/T 37395-2019 Cl.5.2.2 | |||
| 4 | 越障能力 | 送餐服务机器人通用技术条件 GB/T 37395-2019 Cl.5.2.3 | |||
| 5 | 转弯宽度 | 送餐服务机器人通用技术条件 GB/T 37395-2019 Cl.5.2.4 | |||
| 6 | 导航定位精度 | 送餐服务机器人通用技术条件 GB/T 37395-2019 Cl.5.2.5 | |||
| 7 | 续航能力 | 送餐服务机器人通用技术条件 GB/T 37395-2019 Cl.5.2.6 | |||
| 8 | 噪声 | 送餐服务机器人通用技术条件 GB/T 37395-2019 Cl.5.2.7 | |||
| 9 | 安全保护 | 送餐服务机器人通用技术条件 GB/T 37395-2019 Cl.5.3.1 | |||
| 10 | 前械强度 | 送餐服务机器人通用技术条件 GB/T 37395-2019 Cl.5.3.2.1 | |||
| 11 | 防护罩和外壳 | 送餐服务机器人通用技术条件 GB/T 37395-2019 Cl.5.3.2.2 | |||
| 12 | 机械稳定性 | 送餐服务机器人通用技术条件 GB/T 37395-2019 Cl.5.3.2.3 | |||
| 13 | 电池 | 送餐服务机器人通用技术条件 GB/T 37395-2019 Cl.5.3.3.1 | |||
| 14 | 电气强度 | 送餐服务机器人通用技术条件 GB/T 37395-2019 Cl.5.3.3.2 | |||
|
服务机器人 | 1 | 外壳 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 4.2.1 | |
| 2 | 交流电源适配器 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 4.2.2 | |||
| 3 | 线路及端子 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 4.2.3 | |||
| 4 | 激光雷达 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 4.2.4 | |||
| 5 | 电机 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 4.2.5 | |||
| 6 | 过流保护元件 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 4.2.6 | |||
| 7 | 断开电气设备的器件 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 4.2.7 | |||
| 8 | 电池(组)及其应用 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 4.2.8 | |||
| 9 | 输入电流 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 4.3.1 | |||
| 10 | 对触及带电部件的防护 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 4.3.2 | |||
| 11 | 湿热处理 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 4.3.3 | |||
| 12 | 电气间隙、爬电距离和绝缘穿透距离 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 4.3.4 | |||
| 13 | 接触电流 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 4.3.5 | |||
| 14 | 抗电强度 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 4.3.6 | |||
| 15 | 发热 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 4.3.7 | |||
| 16 | 特殊的产生低温的机器人 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 4.3.8 | |||
| 17 | 耐热与耐燃 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 4.3.9 | |||
| 18 | 机械强度 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 4.3.10 | |||
| 19 | 模拟的异常工作条件 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 4.3.11 | |||
| 20 | 模拟的单一故障条件 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 4.3.12 | |||
| 21 | 结构 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 4.3.13 | |||
| 22 | 充电对接 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 4.3.14 | |||
| 23 | 电源接线端子的固定 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 6.1 | |||
| 24 | 电线防护套 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 6.2 | |||
| 25 | 输入电流测试方法 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 6.3 | |||
| 26 | 可接触部分表面温度测试 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 6.4 | |||
| 27 | 残余电荷 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 6.5 | |||
| 28 | 密封性能 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 6.6 | |||
| 29 | 水压 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 6.7 | |||
| 30 | 标识及说明 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 7 | |||
| 31 | 异常工作条件试验和单一故障条件试验 | 服务机器人 电气安全要求及测试方法 GB/T 40013-2021 附录A | |||
|
服务机器人 | 1 | 辐射骚扰 | 服务机器人-电磁兼容-通用标准-发射要求和限值 GB/T 37284-2019 10 | |
| 2 | 传导骚扰 | 服务机器人-电磁兼容-通用标准-发射要求和限值 GB/T 37284-2019 9 | |||
| 3 | 谐波电流 | 服务机器人-电磁兼容-通用标准-发射要求和限值 GB/T 37284-2019 7.1 | |||
| 4 | 电压波动与闪烁 | 服务机器人-电磁兼容-通用标准-发射要求和限值 GB/T 37284-2019 7.2 | |||
| 13 | 服务机器人 | 1 | 浪涌(冲击)抗扰度 | 服务机器人 电磁兼容 通用标准 抗扰度要求和限值 GB/T 37283-2019 8.2 | |
| 2 | 静电放电 | 服务机器人 电磁兼容 通用标准 抗扰度要求和限值 GB/T 37283-2019 8.2 | |||
| 3 | 电快速瞬变脉冲群抗扰度 | 服务机器人 电磁兼容 通用标准 抗扰度要求和限值 GB/T 37283-2019 8.2 | |||
| 4 | 射频场感应的传导骚扰抗扰度 | 服务机器人 电磁兼容 通用标准 抗扰度要求和限值 GB/T 37283-2019 8.2 | |||
| 5 | 射频电磁场辐射抗扰度 | 服务机器人 电磁兼容 通用标准 抗扰度要求和限值 GB/T 37283-2019 8.2 | |||
| 6 | 工频磁场 | 服务机器人 电磁兼容 通用标准 抗扰度要求和限值 GB/T 37283-2019 8.2 | |||
| 7 | 电压暂降和电压中断 | 服务机器人 电磁兼容 通用标准 抗扰度要求和限值 GB/T 37283-2019 8.2 | |||
|
工业、科学和医疗机器人 | 全部参数 | 工业、科学和医疗机器人 电磁兼容 发射测试方法和限值 GB/T 38336-2019 | ||
| 1 | 谐波电流 | 工业、科学和医疗机器人 电磁兼容 发射测试方法和限值 GB/T 38336-2019 6.1 | |||
| 2 | 电压波动与闪烁 | 工业、科学和医疗机器人 电磁兼容 发射测试方法和限值 GB/T 38336-2019 6.1 | |||
| 3 | 电源端口传导骚扰 | 工业、科学和医疗机器人 电磁兼容 发射测试方法和限值 GB/T 38336-2019 6.2.1 | |||
| 4 | 电信端口传导骚扰 | 工业、科学和医疗机器人 电磁兼容 发射测试方法和限值 GB/T 38336-2019 6.2.2 | |||
| 5 | 电磁辐射骚扰 | 工业、科学和医疗机器人 电磁兼容 发射测试方法和限值 GB/T 38336-2019 6.3 | |||
| 15 | 工业、科学和医疗机器人 | 全部参数 | 工业、科学和医疗机器人 电磁兼容 抗扰度试验 GB/T 38326-2019 | ||
| 1 | 静电放电 | 工业、科学和医疗机器人 电磁兼容 抗扰度试验 GB/T 38326-2019 5 | |||
| 2 | 射频电磁场 | 工业、科学和医疗机器人 电磁兼容 抗扰度试验 GB/T 38326-2019 5 | |||
| 3 | 脉冲群 | 工业、科学和医疗机器人 电磁兼容 抗扰度试验 GB/T 38326-2019 5 | |||
| 4 | 浪涌 | 工业、科学和医疗机器人 电磁兼容 抗扰度试验 GB/T 38326-2019 5 | |||
| 5 | 射频感应的传导骚扰 | 工业、科学和医疗机器人 电磁兼容 抗扰度试验 GB/T 38326-2019 5 | |||
| 6 | 工频磁场 | 工业、科学和医疗机器人 电磁兼容 抗扰度试验 GB/T 38326-2019 5 | |||
| 7 | 电压暂降、短时中断 | 工业、科学和医疗机器人 电磁兼容 抗扰度试验 GB/T 38326-2019 5 | |||
|
运动康复训练机器人 | 1 | 全部参数 | 运动康复训练机器人通用技术条件 GB/T 37704-2019 | |
| 2 | 基本结构 | 运动康复训练机器人通用技术条件 GB/T 37704-2019 6.1 | |||
| 3 | 功能 | 运动康复训练机器人通用技术条件 GB/T 37704-2019 6.2 | |||
| 4 | 运动阻力 | 运动康复训练机器人通用技术条件 GB/T 37704-2019 6.3.1 | |||
| 5 | 运动速度 | 运动康复训练机器人通用技术条件 GB/T 37704-2019 6.3.2 | |||
| 6 | 驱动力矩 | 运动康复训练机器人通用技术条件 GB/T 37704-2019 6.3.3 | |||
| 7 | 关节运动角度 | 运动康复训练机器人通用技术条件 GB/T 37704-2019 6.3.4 | |||
| 8 | 训练时间 | 运动康复训练机器人通用技术条件 GB/T 37704-2019 6.3.5 | |||
| 9 | 倾翻稳定性 | 运动康复训练机器人通用技术条件 GB/T 37704-2019 6.4 | |||
| 10 | 静载强度 | 运动康复训练机器人通用技术条件 GB/T 37704-2019 6.5 | |||
| 11 | 疲劳强度 | 运动康复训练机器人通用技术条件 GB/T 37704-2019 6.6 | |||
| 12 | 工作噪声 | 运动康复训练机器人通用技术条件 GB/T 37704-2019 6.7 | |||
| 13 | 电气安全 | 运动康复训练机器人通用技术条件 GB/T 37704-2019 6.8 | |||
| 14 | 电磁兼容性 | 运动康复训练机器人通用技术条件 GB/T 37704-2019 6.9 | |||
| 17 | 机器人 | 全部参数 | 工业、科学和医疗机器人 电磁兼容 发射测试方法和限值 GB/T38336-2019 | ||
| 全部参数 | 工业、科学和医疗机器人 电磁兼容 抗扰度试验 GB/T38326-2019 | ||||
| 18 | 机器人 | 1 | 位姿准确度 | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 7.2.1 | |
| 2 | 位姿重复性 | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 7.2.2 | |||
| 3 | 多方向位姿准确度变动 | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 7.2.3 | |||
| 4 | 距离准确度 | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 7.3.2 | |||
| 5 | 距离重复性 | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 7.3.3 | |||
| 6 | 位置稳定时间 | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 7.4 | |||
| 7 | 位置超调量 | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 7.5 | |||
| 8 | 位姿特性漂移 | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 7.6 | |||
| 9 | 互换性 | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 7.7 | |||
| 10 | 轨迹准确度 | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 8.2 | |||
| 11 | 轨迹重复性 | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 8.3 | |||
| 12 | 重复定向轨迹准确度 | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 8.4 | |||
| 13 | 圆角误差 | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 8.5.1 | |||
| 14 | 拐角超调 | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 8.5.2 | |||
| 15 | 轨迹速度准确度 | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 8.6.2 | |||
| 16 | 轨迹速度重复性 | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 8.6.3 | |||
| 17 | 轨迹速度波动 | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 8.6.4 | |||
| 18 | ***小定位时间 | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 9 | |||
| 19 | 摆幅误差 | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 11.1.2 | |||
| 20 | 摆频误差 | 工业机器人 性能规范及其试验方法 GB/T 12642-2013 11.1.3 | |||
| 19 | 伺服电动机 | 1 | 连续堵转数据 | 永磁交流伺服电动机 通用技术条件 GB/T 30549-2014 5.15 | |
| 2 | 温升 | 永磁交流伺服电动机 通用技术条件 GB/T 30549-2014 5.24 | |||
| 3 | 额定数据 | 永磁交流伺服电动机 通用技术条件 GB/T 30549-2014 5.14 | |||
| 4 | 反电动势常数 | 永磁交流伺服电动机 通用技术条件 GB/T 30549-2014 5.18 | |||
| 5 | 转矩波动系数 | 永磁交流伺服电动机 通用技术条件 GB/T 30549-2014 5.23 |
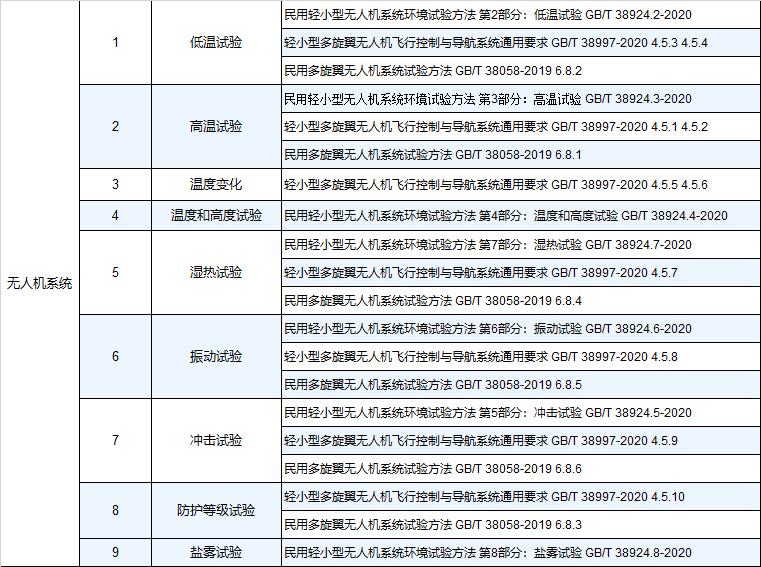
无人机
检测对象: 无人机
检测项目:
扫码咨询测试
联系我们
CONTACT US
座机电话:0755-23227536 (可查报告真伪)
公司名称:深圳市华研检测技术有限公司
公司地址:深圳市南山区西丽街道石壁龙社区新锋一路荣城科研小镇10栋厂房101
.
业务咨询:
销售一部:
联系人:王工
手机(同微信):15112398618
邮箱:wangrichang@huayantesting.com
销售二部:
联系人:杨工
手机(同微信):13421821316
邮箱:yangquhua@huayantesting.com
深圳市华研检测技术有限公司 版权所有
 客服1

